连接执行与人工协助
ZRCoPilot 连接遥操作、任务记录与人工接管,为真实场景中的数据采集和执行验证提供支撑。
了解 ZRCoPilot ↗
ZHIRONG / PHYSICAL INTELLIGENCE
从一个具体任务出发,连接机器人执行、人工协助与现场验证。智融致力于让真实交互中的经验,成为机器人能力提升的基础。
走进真实现场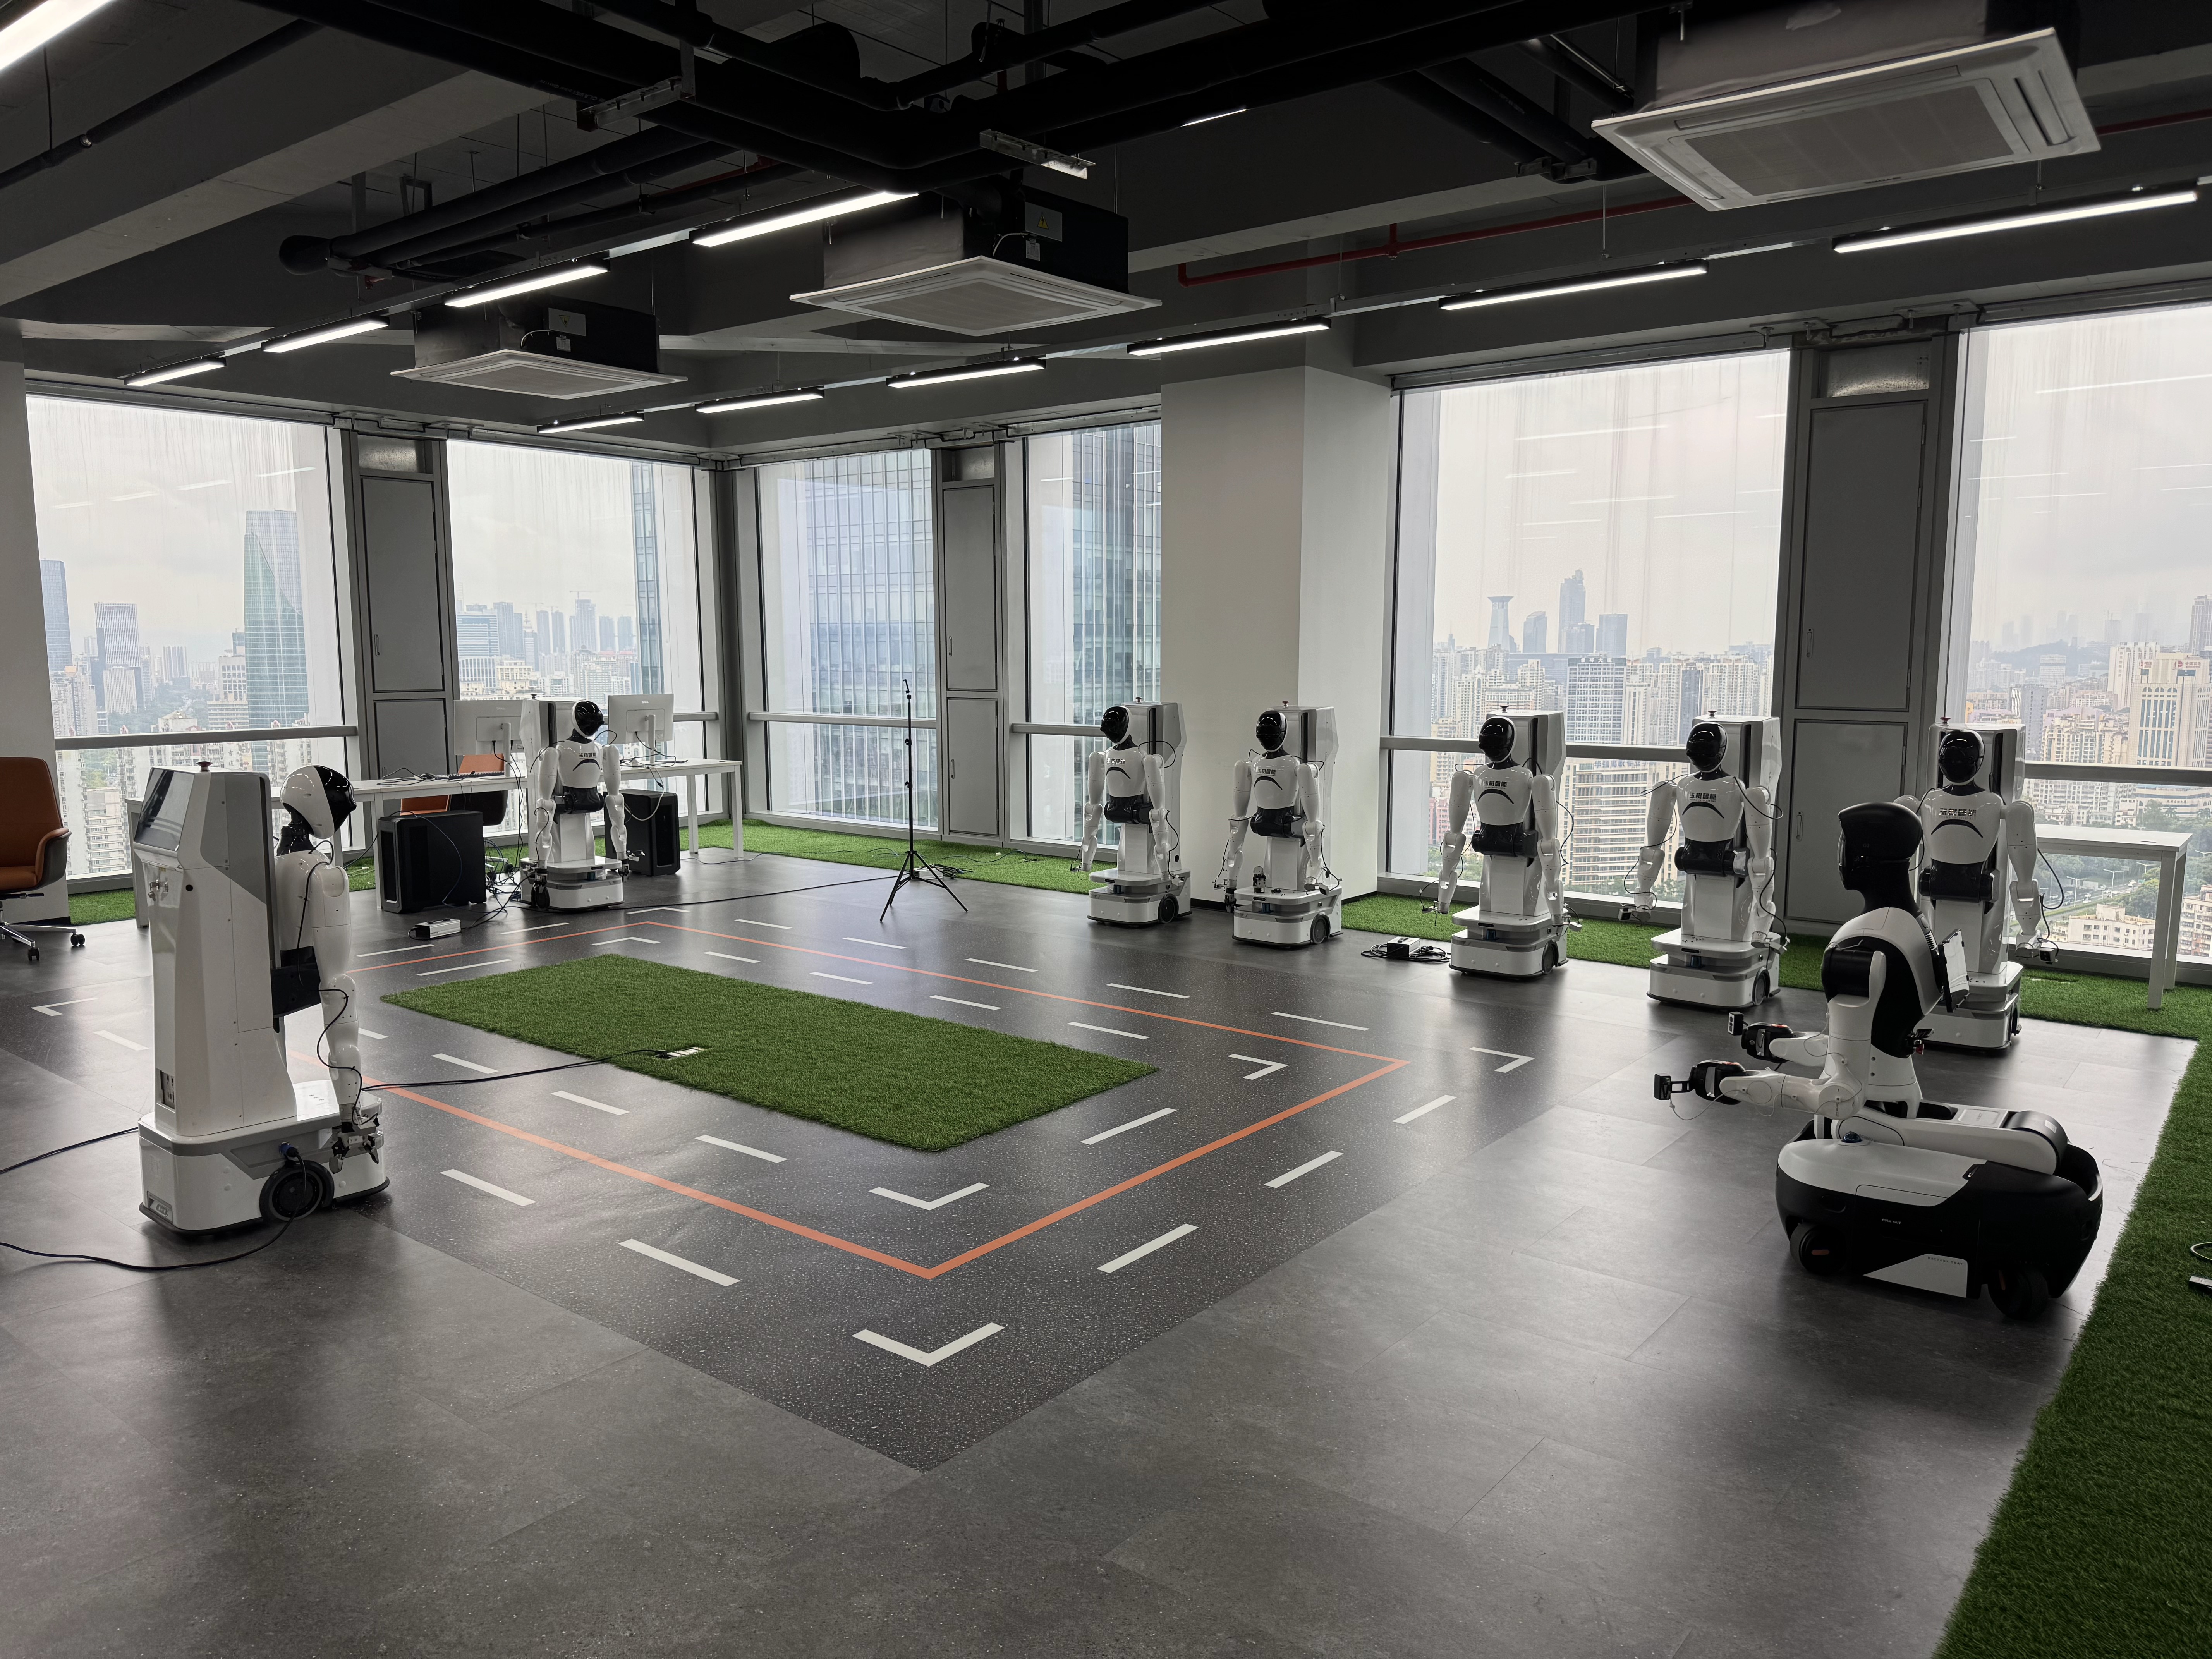
01 / 核心能力
以通用物理智能为长期目标,从可验证的任务开始,连接系统、模型和实训环境。
ZRCoPilot 连接遥操作、任务记录与人工接管,为真实场景中的数据采集和执行验证提供支撑。
了解 ZRCoPilot ↗ZRPhysicalWorld 围绕状态理解、动作结果与经验学习展开研发,探索机器人能力的持续提升与迁移。
了解 ZRPhysicalWorld ↗物理智能实训场组织设备、任务与测试环境,用具体任务检验系统表现,为后续迭代提供依据。
了解验证流程 ↗02 / 真实场景
从操作过程到测试环境,记录机器人走向真实应用的每一步。
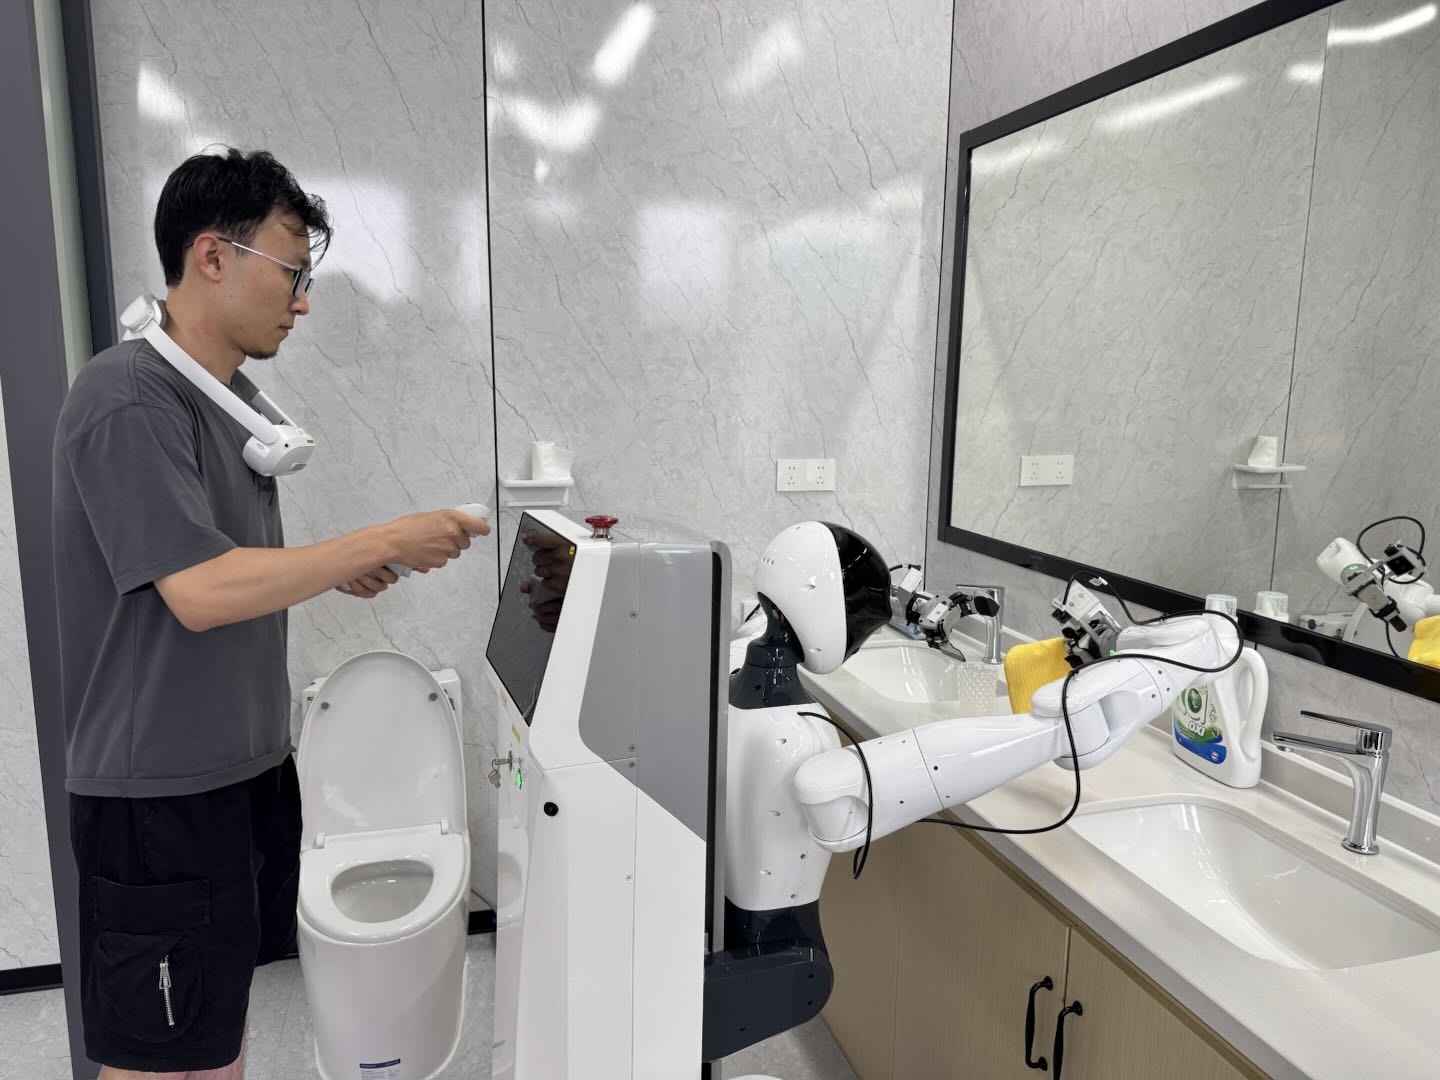
在卫生间场景中,操作员通过遥操作控制移动操作机器人,开展接触操作测试,探索公共服务任务中的人机协作方式。
CopilotTele 以风险引导共享自主连接机器人执行与人工协助。获奖结果由团队确认。
查看 AI-XR 装配、双臂共享自主与触觉融合等研究方向,以及对应的实验结果与适用范围。
03 / 智融团队
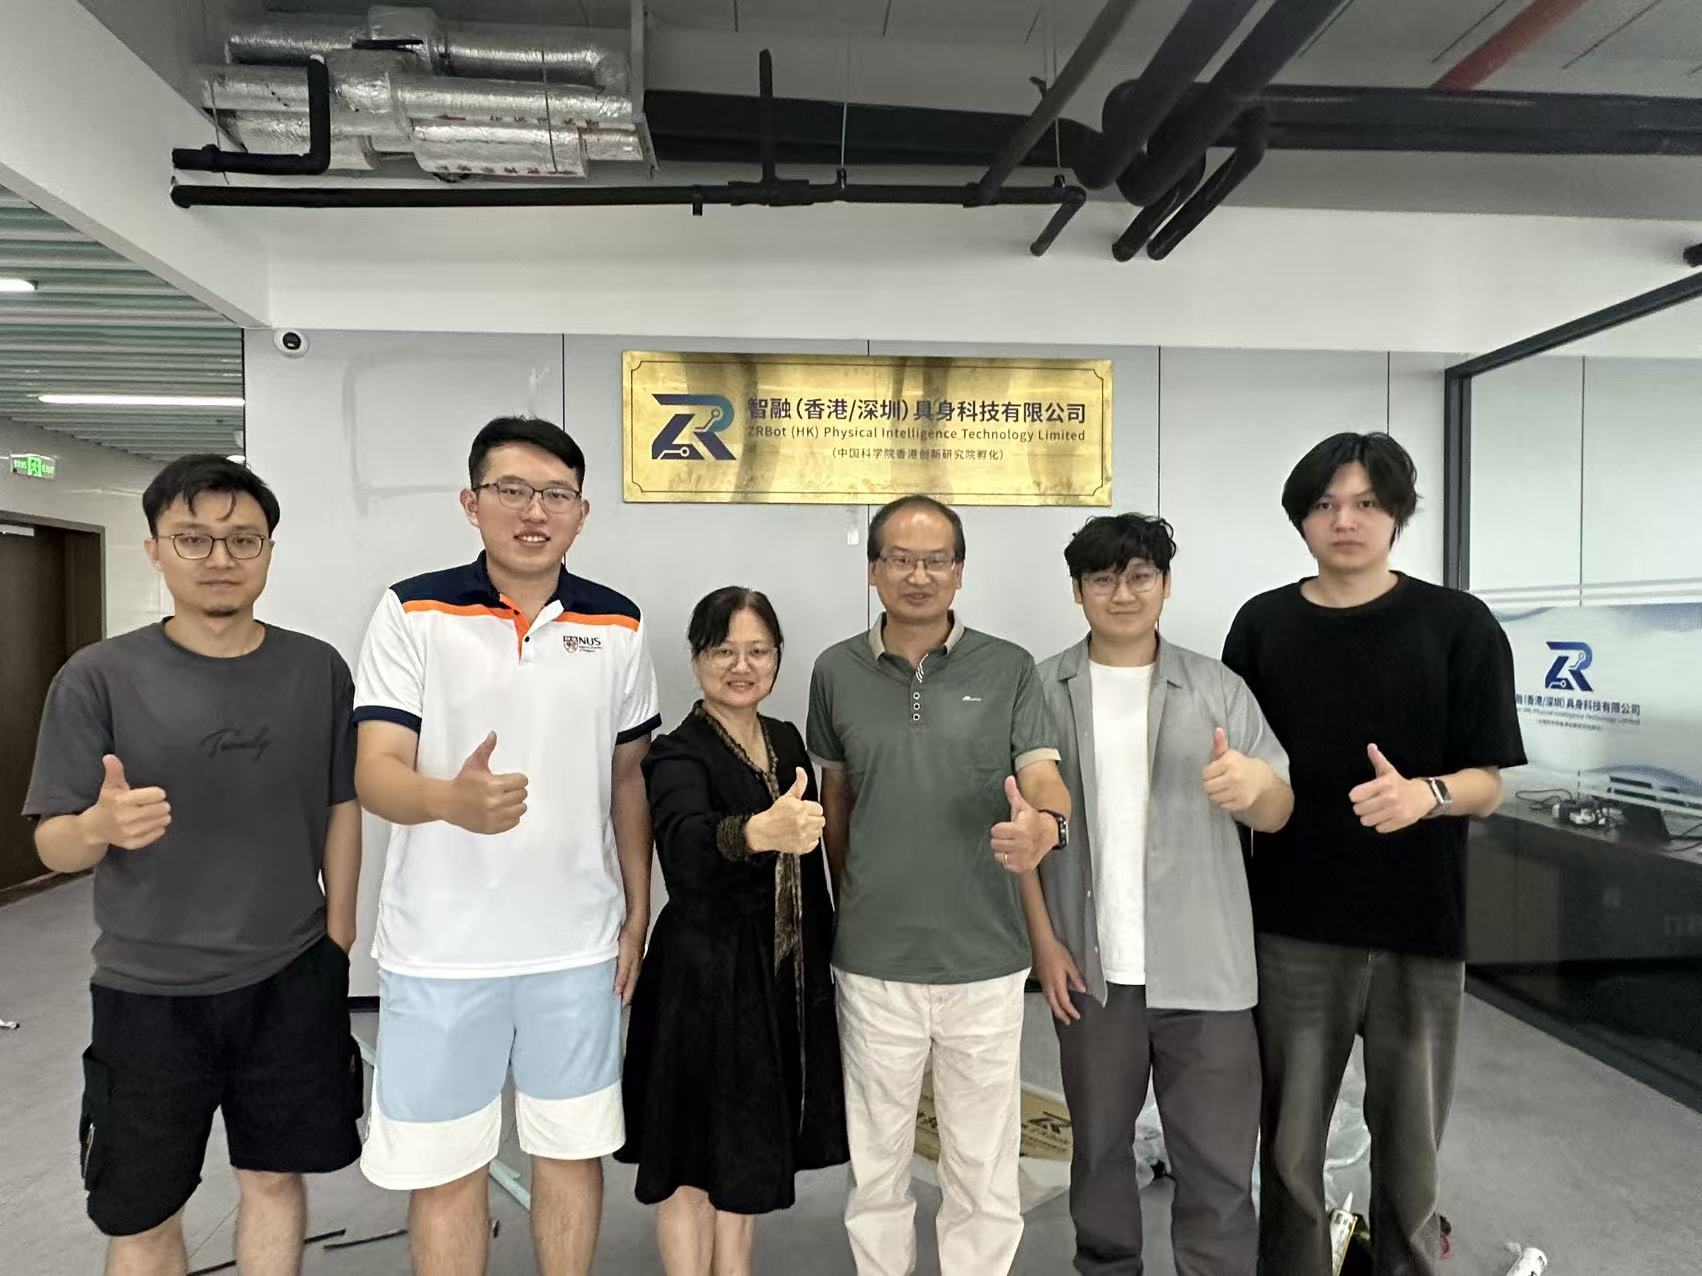
连接学术研究与工程实践,围绕真实任务推进机器人系统、模型研发与应用验证。
04 / 开始合作
告诉我们任务流程、现场条件和期望结果,一起确定适合的验证路径。
选择具体任务,明确测试条件与验收标准。
围绕机器人执行、人工协助与模型学习开展研究。
共同规划任务环境、设备接入与测试流程。