Research Update / 2026

三项研究进展,连接物理智能的感知、决策与执行。

张云波教授参与的跨机构团队近期形成一项 npj Advanced Manufacturing 论文和两项 2026 制造自动化会议成果,围绕 AI-XR 装配指导、双臂共享自主与 AR 工艺辅助展开真实任务验证

2026.08.05 AI-XR · Shared Autonomy · AR-CPS 跨机构研究成果
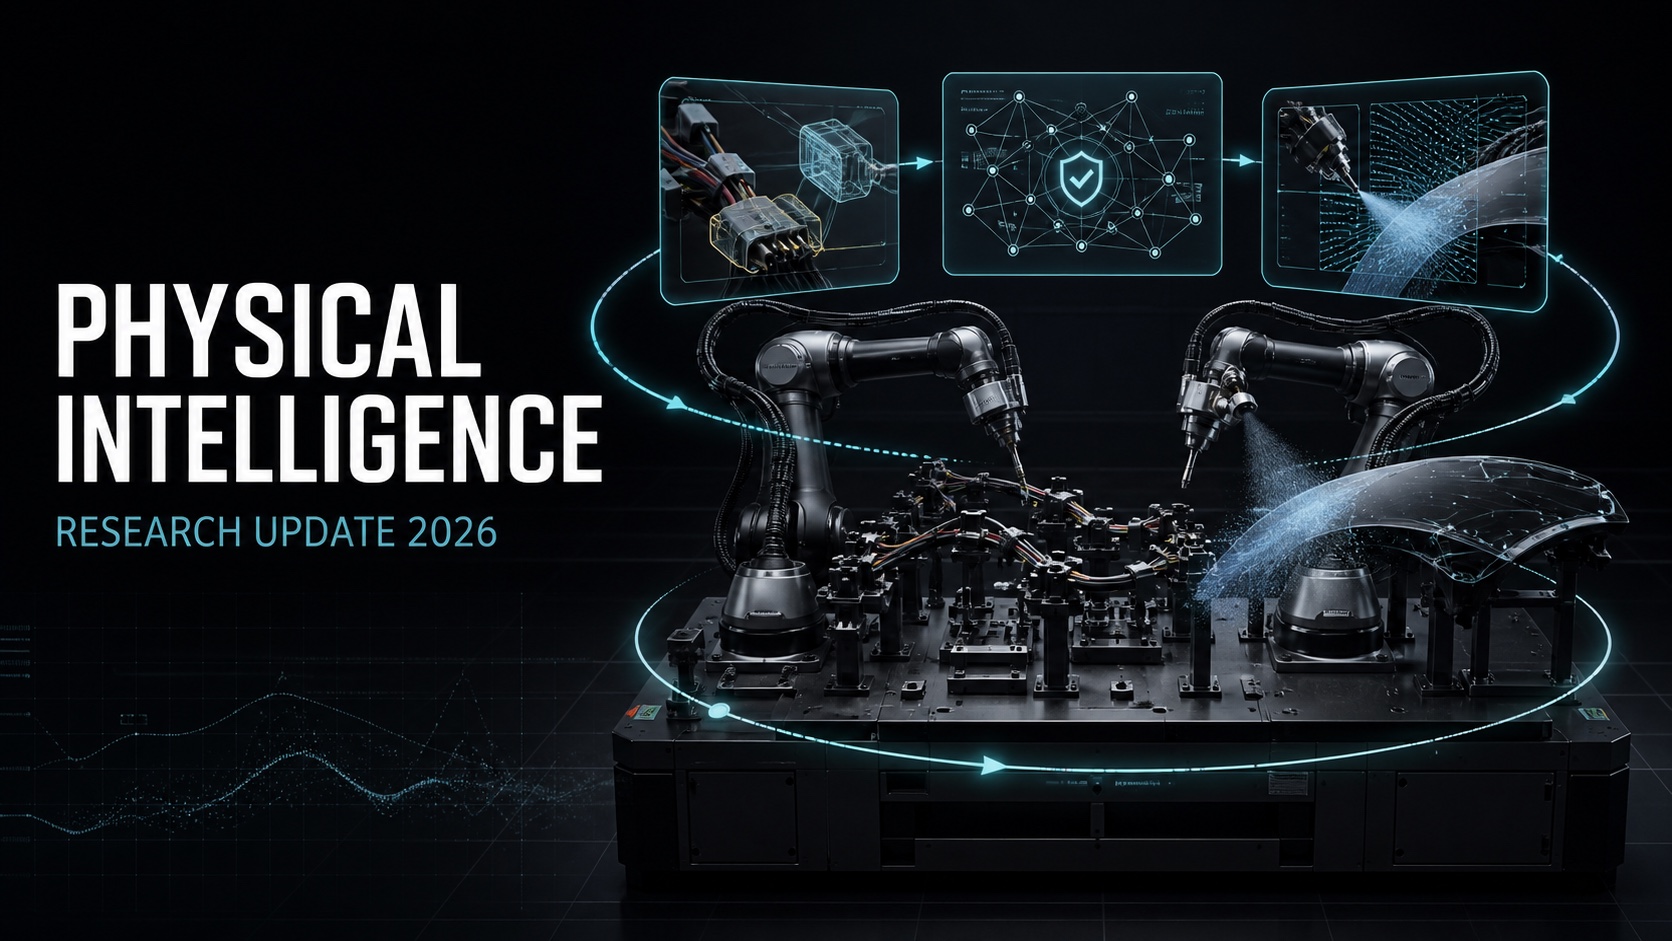
物理智能研究更新 2026 原创封面
原创视觉:装配推理、风险仲裁与工艺反馈连接为同一条数据闭环

Research Thread / 01

三项成果沿着同一条人机共生制造路径展开

三项工作分别回答三个问题:系统如何理解装配上下文,何时应该把控制权交还给人,以及如何把实时工艺状态转化为人的可执行反馈。共同目标,是让数据、模型、人员与机器人在真实任务中持续形成闭环。

奖项状态说明

2026 年 9 月 8 日更新:团队确认 CopilotTele 已获 IEEE CASE 2026 最佳学生论文奖。AR-CPS 论文已获 ASME IDETC/CIE 2026 VARE Technical Committee Best Paper Award,依据为团队收到的官方通知。

Paper 01 / npj Advanced Manufacturing 2026.08.04 在线发布

AssemblyMate:让 XR 装配指导理解时空上下文

系统以多模态推理智能体和时空推理智能体协同工作,把装配步骤理解、动作评估与机器人转运接入同一套交互流程。

论文作者(按原文顺序)

Xueting Wang, Xiwen Dengxiong, Jie-Ke Pan, Ke Jing, Zipeng Guo, Rui Liu, Qinqin Xiao, Yunbo Zhang

通讯作者:Yunbo Zhang(张云波)
90%计算器任务机器人转运成功率
95%遥控车任务机器人转运成功率
-25.06%完整 AssemblyMate 相对物理 HRC 基线的首件时长
-41.9%低延迟小型多模态智能体模式相对同一基线

从“播放说明”转向“理解任务”

传统 XR 指导往往按固定步骤显示内容。AssemblyMate 则持续结合用户动作、物体状态与任务上下文进行判断,并通过 Model Context Protocol(MCP)连接机器人控制功能。

指标口径

论文中的 25.06% 和 41.9% 均以约 346 秒的物理 HRC 条件为参照:完整 AssemblyMate 为 259.30 秒;低延迟小型多模态智能体模式为 201.00 秒。两者不应写成分别对比两个不同基线。

查看论文原文(Nature)
Paper 02 / IEEE CASE 2026 最佳学生论文奖(团队确认)

CopilotTele:以风险引导仲裁实现双臂共享自主

系统默认执行短时域动作,并在风险升高时触发人工介入或接管,把人的判断集中在高价值、高不确定性环节。

论文作者(按原文顺序)

Chenrui Chen, Xudong Zhang, Xueting Wang, Xiwen Dengxiong, Qinqin Xiao, Ke Jing, Yunbo Zhang

通讯作者:Yunbo Zhang(张云波)
-13.7%平均任务完成时间
+16.0%每小时任务吞吐量
-46.3%每任务重试次数
0.88平均每任务人工介入事件

效率来自控制权的动态分配

在线束装配六个连续子任务中,单人纯遥操平均用时 147.49 秒,共享自主系统降至 127.35 秒;吞吐量由 24.4 提升至 28.3 个任务/小时,重试由 4.58 次降至 2.46 次。

实验边界

结果来自每种条件 50 次试验。0.88 指人工介入事件数/任务,同时平均介入时间为 1.09 秒/任务。这组结果验证了按需介入策略在该任务中的有效性,其跨任务适用性仍需继续检验。

论文原文链接待补充;下方为会议与奖项信息。

查看 CASE 2026 官方页 查看奖项规则
Paper 03 / ASME IDETC-CIE 2026 VARE 技术委员会最佳论文奖(据官方通知)

AR-CPS:把喷涂过程状态转化为实时视觉反馈

研究将带有 IoT 传感器和六自由度跟踪的喷枪、涂层沉积仿真与 AR 头显结合,辅助操作者在复杂曲面上判断覆盖状态与喷涂距离。

论文作者(按原文顺序)

Jie-Ke Pan, Xueting Wang, Xiwen Dengxiong, Yunbo Zhang, Chih-Hsing Chu

68.0%参与者 1:AR 辅助容差达标率
91.1%参与者 2:AR 辅助容差达标率
95.5%参与者 3:AR 辅助容差达标率
463 sAR 辅助平均用时,人工基线为 160 s

质量提升,也要诚实呈现代价

三名参与者的容差达标率由人工条件下的 67.1%、86.1%、89.4%,分别提升至 AR 条件下的 68.0%、91.1%、95.5%。实时反馈有助于减少欠喷,但效果随操作者经验与策略变化。

速度与质量权衡

AR 条件平均用时 463 秒,高于人工条件的 160 秒和机器人基准的 235 秒。这些结果支持其对过程一致性与容差达标率的改善,同时也说明执行效率仍有进一步优化空间。

查看论文摘要(ASME)

Physical Intelligence / 05

让模型与数据在真实任务中相互校正

从装配语境理解、风险仲裁到工艺反馈,三项研究都把人的经验保留在闭环中:模型处理可预测部分,人负责高风险判断;执行结果继续回流为新的数据与验证依据。这也是智融持续推进真实场景数据、共享自主与应用验证的研究方向。